从近岸桥墩巡检到深海光缆铺设,如何保障不同水深下的水下定位稳定性?
在复杂的水下工程中,无论是近岸桥墩巡检,还是深海光缆铺设,定位的稳定性都是作业顺利推进的前提。但受限于作业环境,不同水深下的具体工况也给设备提出了不同挑战。
在近岸桥墩、大坝或码头等复杂结构物附近进行ROV巡检时,面临的主要问题是空间受限(ROV舱内寸土寸金,装两套设备导致载荷占用大、线缆故障多)和易乱飘(浅水浑浊反射强,轨迹一跳,巡检数据就作废)。而在大水深环境,面临的则是长距离校准难与耐压极限,一旦设备不可靠,停机造成的损失极其高昂。
长期实战检验:国家重大专项与深海设备匹配
2016年,海底鹰在众多国际国内一流研究机构的竞标中,以领先高分中标我国新型工程打捞船和救生船(深海)万米超短基线项目,设备用于6000米水深,10000米斜距范围,为动力定位系统提供高可靠的位置数据。此外,海底鹰还中标了国家某特大UUV专项,提供全套声学搭载设备,并向中海油下属公司提供UBD4000系统,为水下设备安装、缆线铺设、结构施工提供定位与通信解决方案。
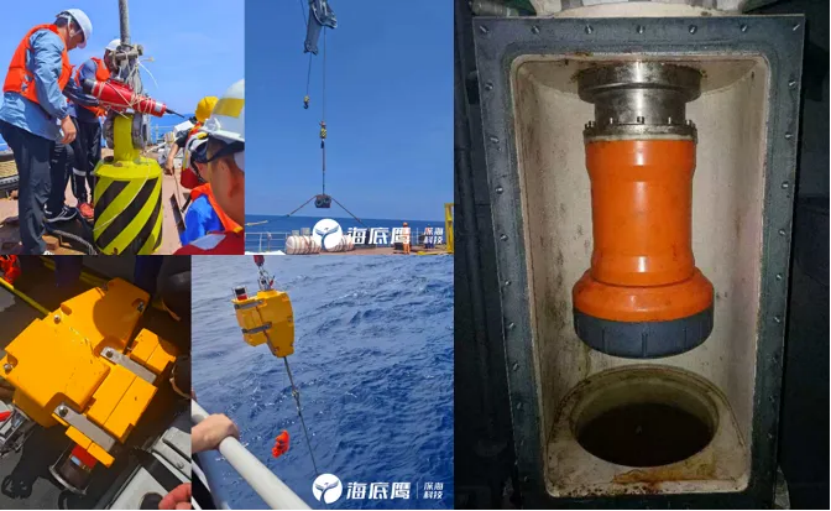
在抚仙湖公开实测中,中海油、海洋工程公司、深海ROV生产商及高校等10多位业内专家的现场见证下,海底鹰UBD4000超短基线定位声纳实现2秒内同时跟踪12个信标目标无丢失,实测定位精度达到0.18%,通信误码率为0。现场专家反馈:某国外一流产品同时定位最多10个且极不稳定,而海底鹰的设备不仅突破了瓶颈,数据连贯性也表现出了超越国际一流水平的能力。
不同水深场景的定位方案
大水深作业场景:
海底鹰UBD10000/UBD4000,主要解决大水深、长距离环境下的高精度定位与耐压问题。例如在海底光缆铺设、海洋能源勘测等作业中,可用于获取管道、线缆等定位偏移信息,并对水下机器人的作业位置进行高精度校准。
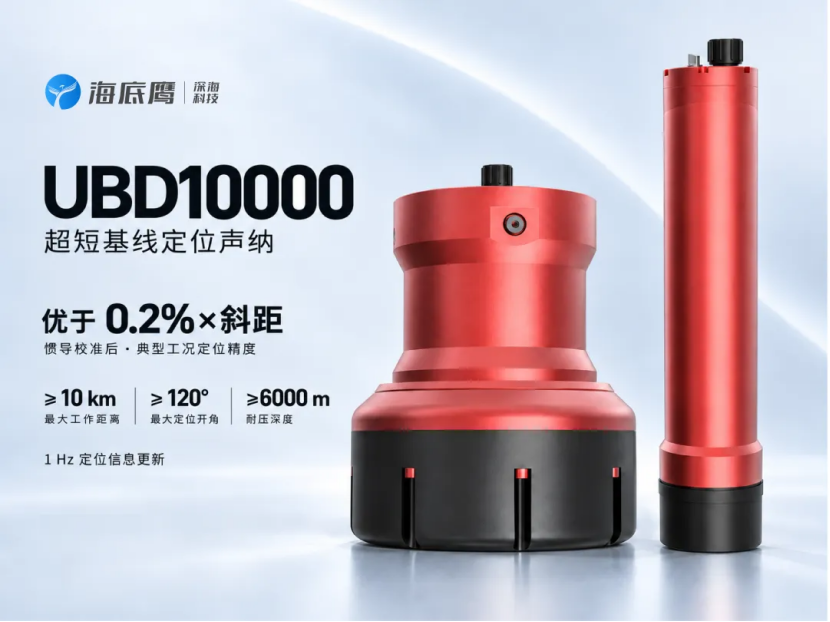
海底鹰UBD10000超短基线定位声纳
最大工作距离不小于10千米,最大耐压深度不小于6000米,典型工况精度优于0.2%×斜距(实测精度可达1.4‰),为极端深海工程提供可靠保障。
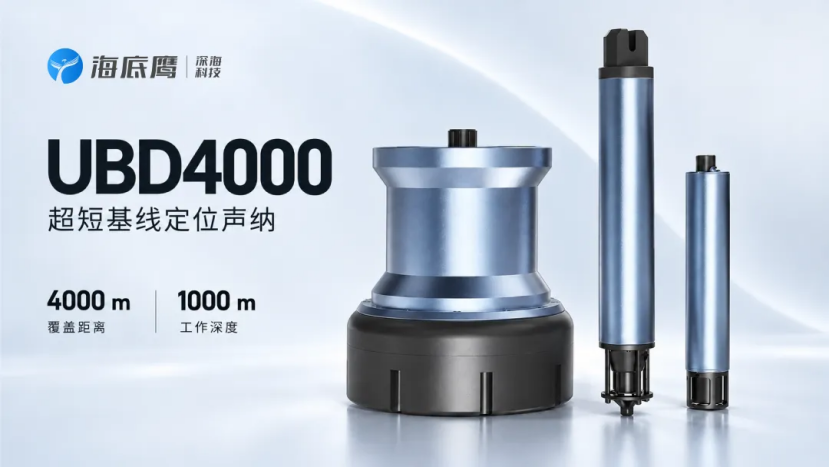
海底鹰UBD4000超短基线定位声纳
最大工作距离不小于4000米,最大工作深度不小于1000米,典型工况精度优于0.2%×斜距。
浅水巡检与空间受限场景:
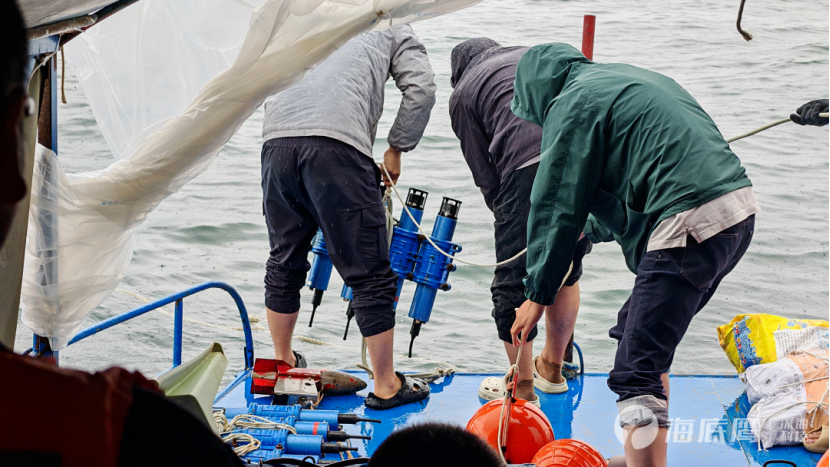
海底鹰UBD1000超短基线定位通信声纳
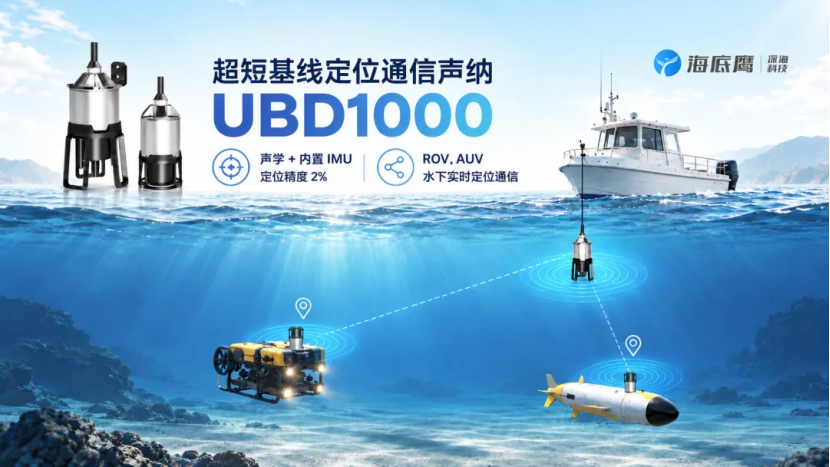
解决“易乱飘”:针对浅水恶劣水质专门做了工程优化,有效克服环境干扰导致的定位漂移;最大距离不小于1000米,定位精度2%×斜距,通信速率不小于300bps。4个目标轮询跟踪,满足近岸ROV高频巡检需求。
解决“装不下”:高度集成、体积小、重量轻,一套设备同时搞定定位与双向通信,免除布置两套设备的繁琐,减少外接线缆和故障点。
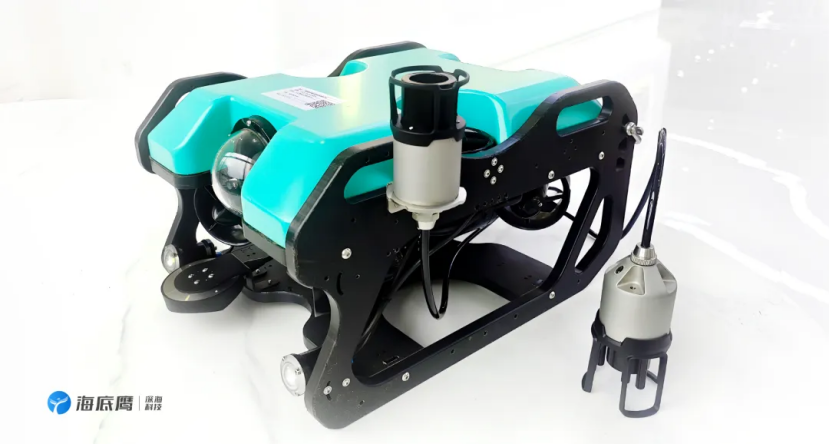
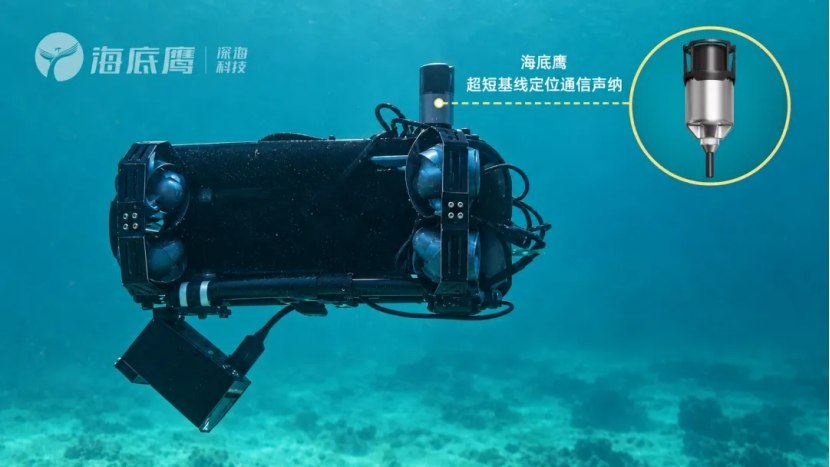
用户水下机器人ROV实际搭载效果↑
欢迎后台留言您的作业环境与水深,我们为您提供匹配的定位方案。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”