
零下 40℃、4G 弱网环境,罗博网联百台无人矿卡让矿山自己跑起来
2026年2月,海拉尔的第一批车已经开工。
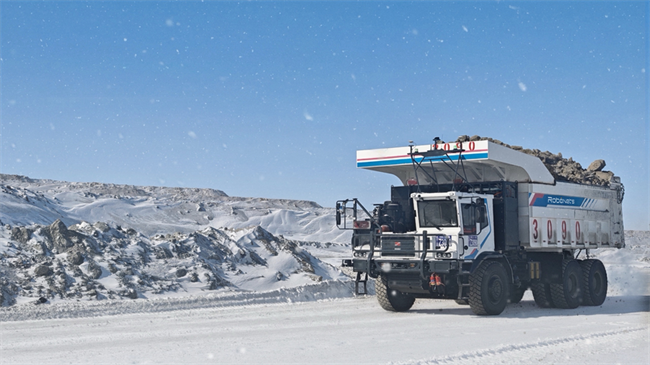
呼伦贝尔的冬天不会等设备准备好。春节后,内蒙古海拉尔某矿区的气温仍然逼近零下40℃。路面有冻雪,也有重卡反复碾压留下的坑洼;通信偶尔中断,信号并不总能覆盖每一个作业点。就在这样的条件下,搭载罗博网联无人驾驶解决方案的百台级矿卡,平稳驶入生产现场。
经过半年左右的项目建设和现场验证,罗博网联帮助矿区组建起百台级无人矿卡车队,顺畅完成装载、运输、排土等连续作业。透过车窗可以看到,车辆驾驶室里没有司机,但矿山的生产节奏并未因此停歇。
要理解无人驾驶究竟改变了什么,最好的办法,是跟着其中一辆车跑完一整圈。
第一站:车还没装货,任务已经开始了
一辆矿卡从停车区出发,首先要知道今天去哪里、服务哪台挖机、装完之后把物料送到哪个卸点。
过去,这些信息要靠调度员逐车通知;在无人作业中,车辆可根据自己的位置、道路状态和周边车辆自主生成行驶路径。车辆在现场完成关键动作,云端负责把生产任务和车队状态放在一起管理。
发车前,车辆的健康监管也会被纳入安排。点检位可以设置在坑下作业区附近,车辆利用作业间隙完成检查,减少为了维护专门跑一趟的无效行驶。车从停车区开出去时,下一轮任务和后续的维护计划已经开始衔接。
第二站:装载区,考验的是一进一出
矿卡到了装载区,真正的工作才刚开始。
一台挖机可能同时服务多辆车。空车要排队,重车要离开,下一辆车要准确进入装载位置。谁先让行、谁先靠位、谁在等待,这些细节的效率如何,决定了挖机是在连续装载,还是被一列停在路边的矿卡拖慢。
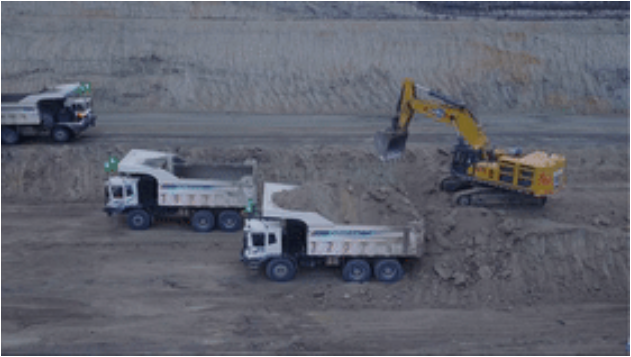
罗博网联的精准 V2V 车铲协同,将挖机状态、车辆位置和作业优先级放进同一个现场关系里。矿卡能够自动匹配装载点,按队列进入;满载车驶离后,空车接续入位,丝滑流畅,现场不需要依靠人工逐车喊话来维持秩序。
一次装区轮转可在约10秒内完成,指的是重车离位、空车接近并完成交接的时间。对挖机而言,少一次停顿,就可能在一班作业中多完成多次装载。真实效率,正是在这些细微处累积出来。
第三站:运输道路,矿卡要处理一路变化
装载完成后,矿卡驶入主运输道路。
矿区没有城市道路那样稳定的车道线和红绿灯。雨雪会改变路面,扬尘会遮住视线,前车可能临时停车,窄路上还会遇到对向来车。车队规模扩大之后,问题也不再是某一辆车能不能向前走,而是多辆车能不能在同一段道路上保持秩序。
在矿区的弱网环境中,车辆仍要完成感知、规划、避让和控制。两车接近时,系统结合车辆位置、行驶方向和任务状态判断会车顺序;前方出现异常停车,后车可以识别情况并重新规划路径。车辆能够支持约12米路宽的双向会车,并识别30米外、约10厘米高的障碍物。
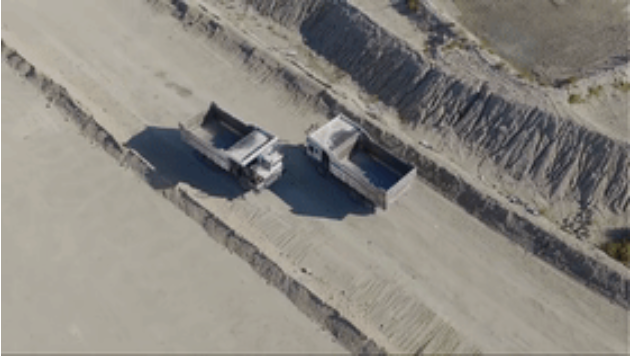
这些动作看起来都很短:减速、让行、绕开、重新并线。但运输效率正是由这些短动作累积出来的。一次没有发生的急停,一段不必等待的会车,一辆无需人工接管的异常车辆,最后都会回到矿山的生产节拍里,提升整个矿区的生产效率。
第四站:排土场,卸点会随现场变化
矿卡满载抵达排土场,还要完成一次更精细的判断。
排土边界会变,挡墙会变,能够安全停靠的位置也会变。车辆需要根据现场地形和周边车辆状态,动态计算可执行的卸载点,平稳完成满载转向,靠近挡墙后卸料,再为下一辆车让出空间。
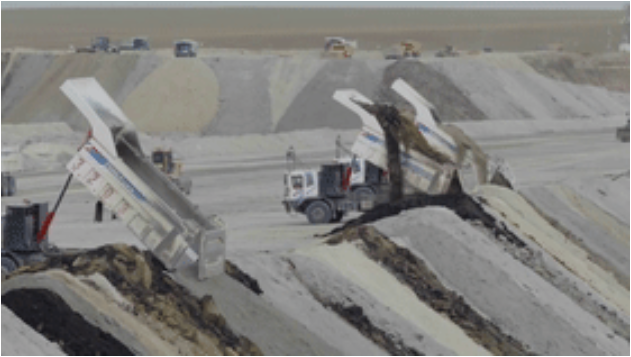
在这个过程中,地图也会随作业变化。罗博网联的作业车辆可以边运行边采集环境信息,通过10秒级的三维地图重建更新现场状态;卸点和行驶路径随作业面变化调整。多辆车在相邻位置作业时,还要保持安全间距,保障生产安全。
排土完成后,车辆才完成这一圈的最后一个生产动作。它离开卸点,下一条任务已经在等待。
第五站:回到生产,车的状态也回到系统
无人矿卡仍然需要一套持续运行的高效运管体系。
车端智能自带异常状态检测外,车辆运行过程中的里程、状态和异常信息也会持续回传到管理平台。云端系统发现异常后,先判断车辆是否可以继续运行;需要点检或维护时,安排车辆进入相应区域;涉及人员接触时,先完成控制权交接,再允许人员靠近。
这是一条与运输路线并行的链路:车辆在道路上跑,车队的健康监管在系统里跑;生产任务向前推进,点检和维护也在提前准备。7×24小时的状态监管,让调度、运维和安全人员在更早的时间看见问题,把处理动作放到生产节奏能够承受的位置。
一整圈跑通,才叫作业链跑通
从停车区发车,到装载区排队入位;从干线运输,到会车避让;从排土场动态卸载,到点检维护再出发,一辆无人矿卡经历的是一连串必须接上的生产动作。
这也是矿山无人驾驶和普通自动驾驶演示之间的差别:车会走,只是起点;车铲能接上、车队能保持秩序、异常能得到处理、维护能提前进入计划,才构成一套可以长期运行的作业链。
矿山真正需要的无人化,是让一项生产任务从头到尾各环节协同衔接、过程状态可控、全流程可追溯。
生产价值:让每一圈运输都能接上下一圈
一辆车跑完一圈,价值并不在于它展示了多少功能,而在于它有没有把装载、运输、排土和维护接成下一轮生产。
当车端能够自主行动,车队能够相互协同,调度与运维人员能够围绕同一套运管体系工作,百台车才有可能像一支队伍那样持续运行。
这就是罗博网联所理解的“让矿山,自己跑起来”:先让每一辆车完成一圈,再让一整个矿山接上下一圈。
“特别声明:以上作品内容(包括在内的视频、图片或音频)为凤凰网旗下自媒体平台“大风号”用户上传并发布,本平台仅提供信息存储空间服务。
Notice: The content above (including the videos, pictures and audios if any) is uploaded and posted by the user of Dafeng Hao, which is a social media platform and merely provides information storage space services.”